Introducción
El transporte es necesario para el buen funcionamiento de las sociedades modernas, para el bienestar de las personas, y para la economía. La inversión en carreteras en 2016 en la Unión Europea (UE) fue del 0,6% del PIB de los 28 estados miembros, siendo en España cercana al 0,8% (Schroten, van Wijngaarden, et al., 2019). Al mismo tiempo, los costes medioambientales, sobre la salud, la calidad del aire y el clima asociados al transporte son del orden del 7% del Producto Interior Bruto (PIB) del total de la UE, de los que el 75% son atribuibles a la red de carreteras (Schroten, van Essen, et al., 2019). Por otra parte, la seguridad vial es el derecho de los ciudadanos a una movilidad adecuada y segura en las vías públicas. El coste en vidas humanas que suponen los accidentes de tráfico ha exigido el planteamiento de políticas activas (OCDE, 2008; The World Bank, 2014). La innovación en la ingeniería de carreteras puede contribuir no solo a la optimización de costes de inversión y medioambientales, sino también a la mejora de la seguridad vial. De hecho, la estrategia europea promueve el uso de las tecnologías modernas para mejorar la seguridad vial (Comisión Europea, 2010). En este sentido, el uso de simuladores de conducción parece contribuir a estos objetivos: en fase de diseño es posible la circulación virtual simulando diferentes circunstancias de tráfico (Bella, 2009; Van Der Horst and Hogema, 2011). Los datos recogidos se utilizan para evaluar el diseño viario a partir de la respuesta cualitativa (reacciones del usuario), y cuantitativa (velocidad, aceleración, y posición) (Llopis-Castelló, Camacho-Torregrosa and García García, 2019), permitiendo detectar problemas incluso antes de la puesta en servicio de la infraestructura. La conducción virtual a partir de una maqueta digital de la carretera puede suponer una herramienta de mejora en la concepción de las infraestructuras mediante la metodología Building Information Modeling (BIM), donde las experiencias de este tipo son todavía escasas en comparación con el sector de la edificación (Costin et al., 2018).
Los costes y tiempos asociados a la simulación pueden limitar su implantación, pues tienen una repercusión directa en la economía del proyecto. Por ello, algunos autores han propuesto y validado simuladores con equipos de bajo coste (Llopis-castelló et al., 2016) con el objetivo de reducir costes. A pesar de ello, los simuladores existentes todavía pueden suponer unos costes excesivos, y que en el contexto actual se suman a los debidos a la implantación de la metodología BIM.
En la presente investigación se propondrá un simulador con costes de adquisición y operación bajos. Se describirá los materiales utilizados: equipos informáticos no específicos, y periféricos de coste moderado y fácil obtención en el mercado. Se utilizó el simulador en dos proyectos reales desarrollados por la empresa Ayesa, S.A, desarrollados por encargo de Infraestructures de la Generalitat de Calalunya, S.A, entre los años 2018 y 2019: un proyecto de explotación de carreteras, y un caso de mejora de la seguridad vial. A partir de los resultados, se evaluará si el uso de un simulador virtual de bajo coste contribuye a la mejora de la metodología BIM aplicada al diseño de carreteras. Finalmente, se discutirá cómo la información generada durante la conducción virtual podría enmarcarse entre las dimensiones de BIM reconocidas por el sector.
1. Materiales y metodología
1.1. Equipos y periféricos
Para ejecutar la simulación se ha realizado la prueba con un equipo Hewlett Packard ZBook 15G3 Intel Core i7, 16Gb RAM, con una gráfica NVidia quadro 450. Se utilizaron volante y pedales Logitech Driving Force, para controlar el vehículo. El técnico a cargo del control del vehículo utilizó gafas de realidad virtual (en adelante VR) para móvil VRBOX 2: el ordenador enviaba la simulación a un teléfono móvil BQ Aquarius M5 que se acopló dentro de las gafas VR, quedando enlazadas con el ordenador mediante la aplicación Trinus WiFi. El móvil quedó emparejado a un monitor, que permitió al equipo de ingenieros a cargo del proyecto ver el desarrollo de la simulación.
1.2. Fases de modelado
El primer paso fue la generación de una alternativa de la carretera mediante el software BIM para el modelado de obras lineales ISTRAM V19.2, a partir de cartografía topográfica vectorial a escala 1:1000 (ICGC, 2010). El modelado incluyó la definición en planta, alzado y sección transversal, además del equipamiento viario: barreras de seguridad, marcas viales, muros de contención, y otras estructuras de hormigón. Se exportó un modelo digital del terreno (MDT) que incluía a la nueva carretera y el equipamiento viario en formato informático Wavefront OBJ (en adelante OBJ). Por otra parte, se eligieron y adaptaron objetos del software Autodesk Infraworks tales como arbolado, torres de electricidad, y edificaciones, que también se exportaron al formato OBJ.
1.3. Trabajo sobre la plataforma VR
1.3.1. Generación del escenario
Se importó el MDT, los objetos de equipamiento viario, y los objetos del entorno procedentes de Istram e Infraworks a la plataforma de desarrollo 3D Unity 3D V18.3. Esta plataforma está dotada de un motor de juego (game engine) capaz de simular las leyes de la física (física de juego) de los diferentes objetos que intervienen en la simulación, una vez configurados mediante scripts, como se verá más adelante.
Para mejorar el realismo del entorno, sobre el MDT se solapó una ortofoto con tamaño de píxel 25 cm (ICGC, 2019). También se dotó de texturas materiales a los objetos importados: firme, taludes, cunetas, estructuras de hormigón y equipamiento viario. Todo lo anterior se realizó a partir de la interfaz de uso de la plataforma multimedia.
1.3.2. Modelado del Actor Virtual Principal
Un actor virtual es aquel elemento de la simulación al que se confiere propiedades cinemáticas: vehículos y peatones circulando por la carretera. El Actor Virtual Principal (en adelante AVP) es el vehículo que permitirá la conducción virtual. El diseño interior y exterior del AVP fue adaptado mediante el software de diseño 3D Studio y exportado en formato Filmax FBX (en adelante FBX). Para mejorar la simulación de colisiones, se decidió adaptar una malla de colisión al contorno del vehículo, a partir de las herramientas de Unity: esta malla representa la deformación de la envolvente del vehículo, de forma coherente con propiedades físicas y deformacionales decididas por los autores.
También se asignó propiedades físicas (masa y centro de gravedad) a aquellos elementos de la vía que pueden interactuar con el AVP de forma pasiva: equipamiento viario, arbolado, vehículos estacionados y, en definitiva, cualquier objeto contra el que el vehículo pudiera colisionar (Fig. 1).
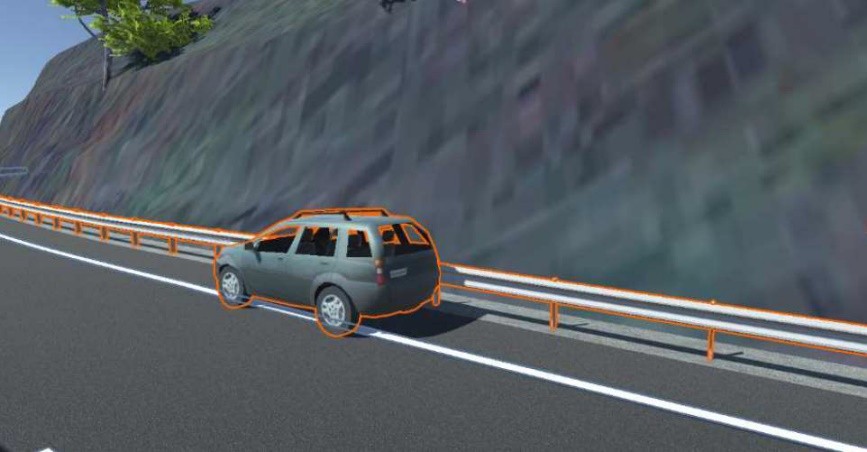
Fig. 1 Asignación de propiedades físicas. Fuente: Elaboración propia (2019).
Por último, se definieron propiedades físicas de interacción entre los actores virtuales y los objetos de la escena. Para ello, se utilizaron scripts orientados a regular el comportamiento de las ruedas (Fig. 2). La física más importante es la que define el tipo de contacto entre los neumáticos y el pavimento, por lo que se definieron condiciones de rugosidad y adherencia.
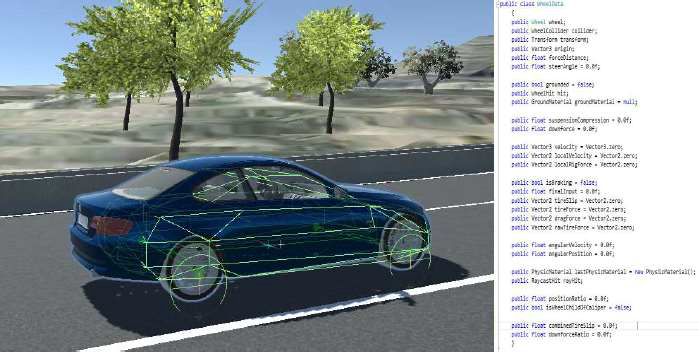
Fig. 2 Script orientado a regular el comportamiento de las ruedas. Fuente: elaboración propia (2019)
1.3.3. Simulación de conducción y telemetría virtual
De forma preliminar a la conducción virtual, se establecieron unas condiciones atmosféricas a partir de objetos interactivos incluidos en la plataforma de desarrollo 3D: luminosidad, viento, lluvia, o nieve. Esto permitió comprobar las reacciones del conductor ante una climatología adversa, y mejorar el diseño con esta información.
Para evitar un condicionamiento previo, la conducción virtual fue realizada por un técnico ajeno al equipo de proyecto. La supervisión de las reacciones del conductor fue seguida por el equipo de técnicos asignados al proyecto, a partir de un monitor externo (Fig. 3) donde se proyectaron diferentes vistas de la escena.
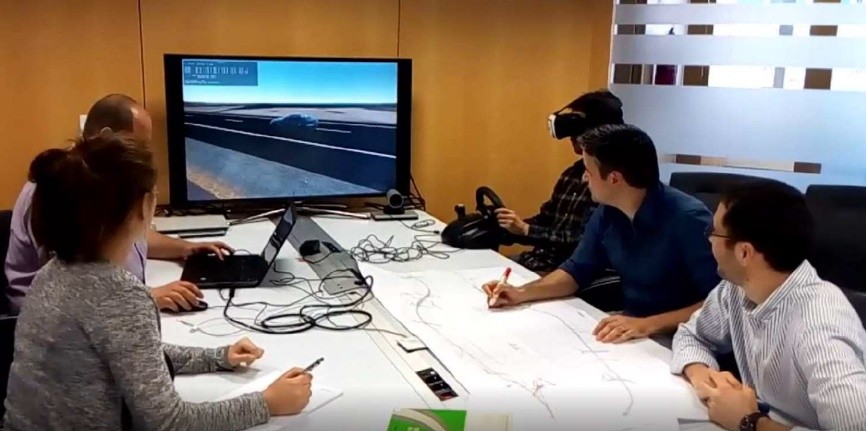
Fig. 3. El equipo de técnicos supervisando las reacciones del conductor. Fuente: elaboración propia (2019).
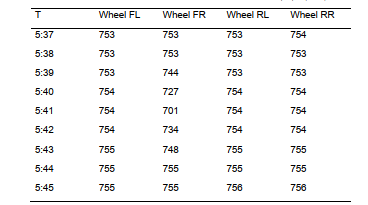
Fue posible extraer del motor de juego los datos de cinemática del vehículo: velocidad del vehículo, aceleración percibida por el conductor, masa dinámica del vehículo, marcha y revoluciones del motor, o la velocidad de giro de cada rueda (Tabla 1). Con ello, pudo evaluarse fenómenos como pérdidas de adherencia en curva o la posibilidad de hidroplaneo, y realizar mejoras en el diseño.
Tabla 1. Velocidad individual de cada rueda. Fuente: elaboración propia (2019)
La vista dinámica del diseño por parte del equipo a cargo del proyecto, las diferentes reacciones del conductor al circular por la vía, junto con el análisis de los datos de telemetría virtual del vehículo, permitieron comenzar un proceso iterativo de diseño y comprobación hasta la obtención de la alternativa óptima (Fig. 4).
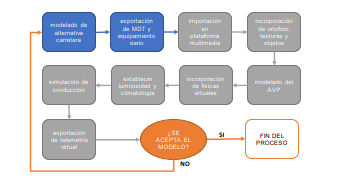
Fig. 4. Proceso iterativo de diseño y comprobación. Fuente: elaboración propia (2019).
1.3.4. Acceso a la simulación por parte de terceros (SIMCOVIR)
El entorno virtual se guardó en forma de aplicación con formatos informáticos Android Application Package (en adelante APK) y ejecutable (EXE): el cliente puede acceder en su dispositivo móvil desde Google Play Store, o en un ordenador con Windows, respectivamente. Esta aplicación, que integra la totalidad del escenario simulado, ha sido nombrada por los autores SIMCOVIR (Simulación de Conducción Virtual), y permite a técnicos de la empresa gestora de la carretera no solamente explorar los diseños propuestos, sino también realizar la conducción virtual en sus propios equipos, para posteriormente compartir impresiones con los técnicos proyectistas.